ツイスパラメーター楕円
加速器では,ビームの横方向位相空間をツイスパラメーターで表すことがよくあります.この表現は楕円と深く関係しています(例).ここでは,その関係を整理します.忘れないための私のメモです.
目次
二次形式と楕円の方程式
楕円は二次形式で表すと見通しがよくなります.二次形式の行列の性質が,式\eqref{eq:ellips}の解の集合が楕円になる条件を決めます.
二次形式
楕円の方程式は,二次形式で考えると便利です.ここでは,原点を中心とする二次形式 \begin{align} \begin{bmatrix} x & y \end{bmatrix} \begin{bmatrix} \gamma & \alpha \\ \alpha & \beta \end{bmatrix} \begin{bmatrix} x\\ y \end{bmatrix}=1 \label{eq:QuadraticForm} \end{align} です.座標 $(x,\, y)$ と係数 $(\alpha,\,\beta,\,\gamma)$ は実数とします.左辺に現れる行列が曲線の性質を決めます.これは \begin{align} \gamma x^2+2\alpha xy+\beta y^2=1 \label{eq:ellips} \end{align} と書き表すことができます.係数の値に応じて,方程式の解の集合 $(x,\, y)$ は楕円,双曲線,直線などになります.場合によっては実数解を持たないこともあります.
楕円の条件 (力ずくの導出)
この二次形式の性質を実感するために, \begin{align} f(x,\,y) = \gamma x^2+2\alpha xy+\beta y^2 \label{eq:f_xy} \end{align} を考えます.係数 $(\alpha,\,\beta,\,\gamma)$ が条件を満たすと,$f(x,\,y)=1$ の解の集合が楕円になります.図1は楕円です.図中の赤線が $f(x,\,y)=1$ で,色付きの3Dプロット (surface plot) が $f(x,\,y)$ です.係数の値を変えると,図2のように双曲線になります.以降,楕円になる係数の条件を探します.
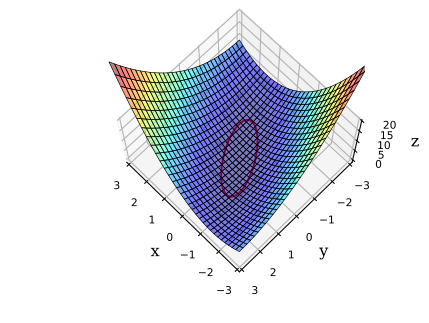
図1: 楕円 (α, β, γ)=(1, 1, 2)
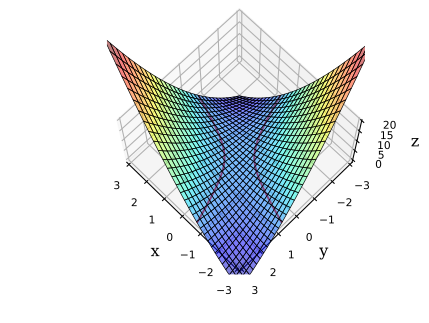
図2: 双曲線 (α, β, γ)=(2, 1, 1)
明らかに,関数 \(f(x,\,y)\) は,原点を中心に対称です.そして,\(f(x,\,y)=1\) が楕円ならば,その楕円は原点を囲みます.原点 (\(0,\,0\)) では,\(f(0,\,0)=0\)です.また,原点では \(\partial f/\partial x=0\), \(\partial f/\partial y=0\) です.原点が停留点になっていることが分かります.原点は極小あるいは極大,鞍点のいずれかになります.これらの原点での値の性質は,二次の微分 \begin{align} &\cfrac{\partial^2 f}{\partial x^2}=2\gamma& &\cfrac{\partial^2 f}{\partial x\partial y}=2\alpha& &\cfrac{\partial^2 f}{\partial y^2}=2\beta \end{align} が決定します.二次の微分は座標に依存しません.したがって,原点が極小ならば大域的にも極小,極大ならば大域的にも極大となります.$f(x,\,y)=1$ が楕円の場合,その楕円は原点を囲みます.そのため,楕円になるためには原点が極小でなくてはなりません.すなわち,上に口が開いたおわん型です.原点が極小になる必要条件として,$0\lt\gamma$ と $0\lt\beta$ が課せられます.これで,$x$ 軸方向と $y$ 軸方向では原点が極小であることが保証されました.残りは,その他の方向です.ここで係数の $\alpha$ が重要な役割を果たします.
式\eqref{eq:ellips}が楕円になるために,係数 $\alpha$ を含む条件を探します.そのために,式\eqref{eq:f_xy}を $(0,\,0)$ の周りでテイラー展開します.二次までテイラー展開すると, \begin{align} f(\Delta x,\,\Delta y)=\gamma\Delta x^2+2\alpha\Delta x\Delta y+\beta\Delta y^2 \end{align} となります.任意の非零方向 $(\Delta x,\,\Delta y)$ で $f(\Delta x,\,\Delta y)$ が正ならば,二次形式は正定値となり,式\eqref{eq:ellips}は楕円になります.そこで, \begin{align} &\Delta x = \Delta r\cos\theta& &\Delta y = \Delta r\sin\theta& \end{align} と変数変換します.すると, \begin{align} f(\Delta r,\,\theta) = \left[\cfrac{1}{2}(\gamma+\beta)+\cfrac{1}{2}(\gamma-\beta)\cos(2\theta)+\alpha\sin(2\theta)\right]\Delta r^2 \end{align} となります.式\eqref{eq:ellips}が楕円になるには,任意の $\theta$ について角括弧内が正であれば十分です.角括弧内の最小値を考えると,条件は \begin{align} 0\lt\cfrac{1}{2}(\gamma+\beta)-\sqrt{\cfrac{(\gamma-\beta)^2}{4}+\alpha^2} \label{eq:over_0_abg} \end{align} です.この不等式を整理すると, \begin{align} 0\lt\beta\gamma-\alpha^2 \label{eq:0_lt_bg-a^2} \end{align} となります.さらに,式\eqref{eq:over_0_abg}と式\eqref{eq:0_lt_bg-a^2}から,$0\lt\beta$ かつ $0\lt\gamma$ も満たされます.
以上をまとめると,式\eqref{eq:ellips}が楕円になる必要十分条件は,(1) \(0\lt\gamma\), (2) \(0\lt\beta\), (3) \(0\lt\beta\gamma-\alpha^2\) の三つです.
楕円の条件 (固有値による導出)
先の方法では,式\eqref{eq:ellips}が楕円になる係数 $(\alpha,\,\beta,\,\gamma)$ の条件を直接計算しました.次に,固有値を使って同じ条件を求めます.この方法の方が,楕円の軸の向きと長さを幾何学的に理解しやすくなります.
式\eqref{eq:QuadraticForm}の行列は 2×2 の実対称行列です.したがって,その固有値は実数で,固有ベクトルは直交します.固有値を \((\lambda_1,\,\lambda_2)\),固有ベクトルを \(\left[(u_1,\,v_1),\,(u_2,\,v_2)\right]\) とします.固有ベクトルは単位ベクトルとします.したがって,式\eqref{eq:QuadraticForm}の行列は, \begin{align} \begin{bmatrix} \gamma & \alpha \\ \alpha & \beta \end{bmatrix} = \begin{bmatrix} u_1 & u_2 \\ v_1 & v_2 \end{bmatrix} \begin{bmatrix} \lambda_1 & 0 \\ 0 & \lambda_2 \end{bmatrix} \begin{bmatrix} u_1 & v_1 \\ u_2 & v_2 \end{bmatrix} \label{eq:diagonalization} \end{align} と対角化が可能です.固有ベクトルからなる行列 \([(u_1,\,v_1),\,(u_2,\,v_2)]\) の逆行列は転置行列です.また, \begin{align} \begin{bmatrix} x \\ y \end{bmatrix} = \begin{bmatrix} u_1 & u_2 \\ v_1 & v_2 \end{bmatrix} \begin{bmatrix} c_1 \\ c_2 \end{bmatrix} \label{eq:x_y_eigenvectors} \end{align} とすることができます.式 \eqref{eq:diagonalization} と式 \eqref{eq:x_y_eigenvectors} に式 \eqref{eq:QuadraticForm} を代入すると, \begin{align} \lambda_1 c_1^2+\lambda_2 c_2^2=1 \label{eq:c1_c2_ellipse} \end{align} が得られます.この式が楕円を表すためには,二つの固有値がともに正であることが必要です.また,式 \eqref{eq:c1_c2_ellipse} から,式 \eqref{eq:QuadraticForm} の楕円の長軸と短軸は固有ベクトルの方向であり,軸の半径は $(1/\sqrt{\lambda_1},\,1/\sqrt{\lambda_2})$ であることが分かります.
これまでの議論で,式 \eqref{eq:QuadraticForm} の行列の固有値が正であれば,この式が楕円を表すことが分かりました.次に,この行列の固有値が正になる条件を探します.
係数と曲線
$0\lt\gamma$ かつ $0\lt\beta$ を仮定すると,行列式 $\det(\vm{M})=\beta\gamma-\alpha^2$ の符号によって,解が表す曲線の形が変わります.この二次形式の行列は実対称行列なので,固有値は実数です.以下の表と図の通りです.
| 行列式の値 | 曲線 | 図の例 $(\alpha, \beta, \gamma)$ |
|---|---|---|
| det(M)<0 | 双曲線 | 図3 (2, 1, 1) |
| det(M)=0 | 二本の直線 | 図4 (1, 1, 1) |
| det(M)>0 | 楕円.この場合,行列は正定値行列です.したがって,非零ベクトルに対する二次形式の値は正になり,固有値も正になります. | 図5 (1, 1, 2) |
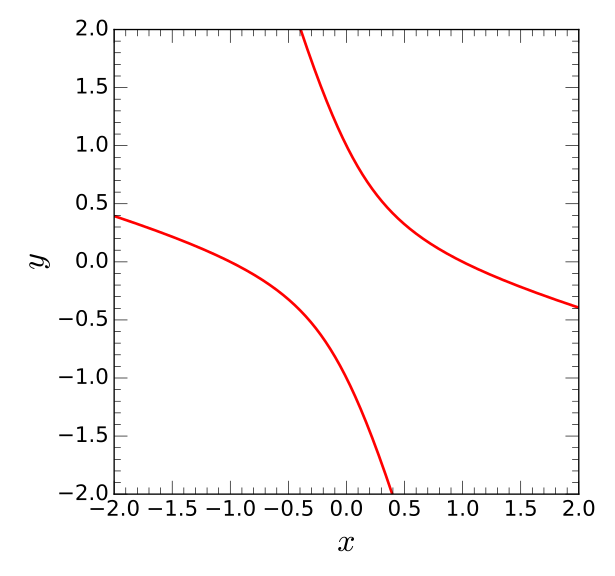
図3: 双曲線 $\det(M)=-3$
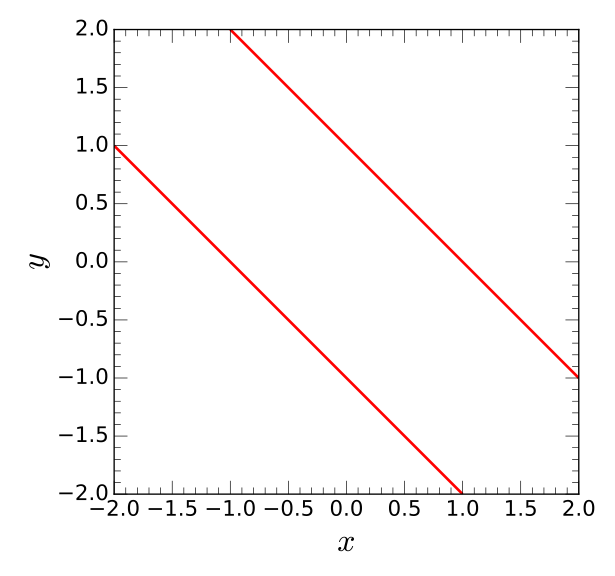
図4: 直線 $\det(M)=0$
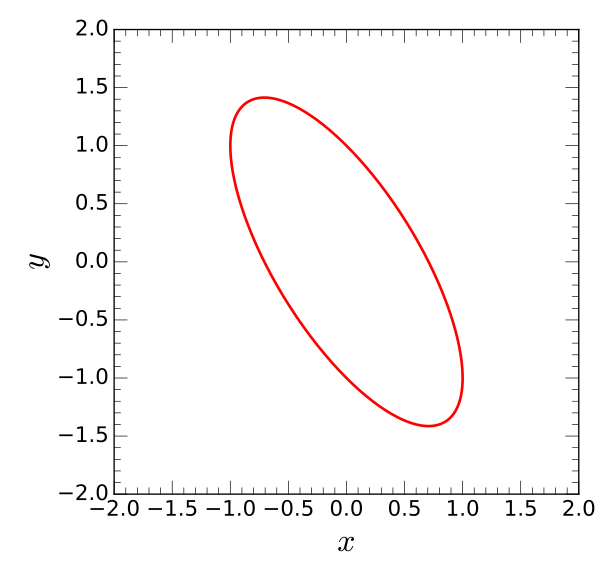
図5: 楕円 $\det(M)=1$
実対称行列の固有値の符号が二次形式の形を決める,という性質は多次元でも一般的に成り立ちます.二次元の場合,楕円になる条件は \begin{align} 0\lt\gamma && 0\lt\beta && 0 \lt \beta\gamma-\alpha^2 \label{eq:ellipse_condition} \end{align} です.最後の式は行列式です.
最後に,式\eqref{eq:ellipse_condition}を満たす行列が正定値行列であることを確認します.この行列は実対称行列なので,固有ベクトルは直交し,固有値は実数です.固有値を $\lambda_i$,長さ 1 に規格化した固有ベクトルを $(x_i,\,y_i)$ とします.すると, \begin{align} \lambda_i &= \begin{bmatrix} x_i & y_i \end{bmatrix} \begin{bmatrix} \gamma & \alpha \\ \alpha & \beta \end{bmatrix} \begin{bmatrix} x_i\\ y_i \end{bmatrix} \nonumber \\ &=\gamma\left(x_i+\cfrac{\alpha}{\gamma}y_i\right)^2+\left(\beta-\cfrac{\alpha^2}{\gamma}\right)y_i^2 \end{align} です.右辺が任意の非零ベクトルで正になれば,すべての固有値も正です.そのためには, \begin{align} &0<\gamma& &0<\beta-\cfrac{\alpha^2}{\gamma}& \end{align} です.$\gamma$ が正なので,最後の式は $0<\beta\gamma-\alpha^2$ と書き換えることができます.式\eqref{eq:ellipse_condition}から,この行列は正定値であることが分かります.
楕円の形と面積
加速器の軌道理論では,しばしば楕円の方程式が現れます.そこで,二次形式での係数と楕円の関係を示します.式\eqref{eq:QuadraticForm}の行列の性質を考えます.楕円の場合,この行列には以下の性質があります.以降,式\eqref{eq:QuadraticForm}の行列の固有値を $[\lambda_1,\,\lambda_2]$,対応する固有ベクトルを $(x_1,\,y_1)$ と $(x_2,\,y_2)$ とします.
- 固有値は実数です.行列が実対称行列だからです. \begin{align} \lambda_1&=\cfrac{\beta+\gamma-\sqrt{(\gamma+\beta)^2-4(\beta\gamma-\alpha^2)}}{2} \label{eq:eigenvalue_1}\\ \lambda_2&=\cfrac{\beta+\gamma+\sqrt{(\gamma+\beta)^2-4(\beta\gamma-\alpha^2)}}{2} \label{eq:eigenvalue_2} \end{align}
- 固有値は正です.式\eqref{eq:QuadraticForm}に固有ベクトルを代入すると分かります.そして,楕円は原点を囲んでいます.
- 固有ベクトルは直交します.行列が実対称行列だからです.以降の議論では固有ベクトルの大きさは 1 に規格化されているものとします.$\alpha\ne 0$ の場合,規格化されていない固有ベクトルは以下のように記載できます. \begin{align} \begin{bmatrix} x_1 \\ y_1 \end{bmatrix}= \begin{bmatrix} \cfrac{\gamma-\beta-\sqrt{(\gamma+\beta)^2-4(\beta\gamma-\alpha^2)}}{2\alpha} \\ 1 \\ \end{bmatrix} && \begin{bmatrix} x_2 \\ y_2 \end{bmatrix}= \begin{bmatrix} \cfrac{\gamma-\beta+\sqrt{(\gamma+\beta)^2-4(\beta\gamma-\alpha^2)}}{2\alpha} \\ 1 \\ \end{bmatrix} \label{eq:eigenvectors} \end{align} ただし,$\alpha=0$ の場合はこの表示式を使わず,固有ベクトルを $(1,\,0)$ と $(0,\,1)$ に取ります.固有値との対応は,$\lambda_1$ と $\lambda_2$ の順に合わせます.
- 固有ベクトルを列ベクトルとする行列の逆行列と転置行列は等しいです.実対称行列なので,固有ベクトルは直交するからです.
ここで示した固有値と固有ベクトルを使うと,式\eqref{eq:QuadraticForm}は \begin{align} \begin{bmatrix} x & y \end{bmatrix} \begin{bmatrix} x_1 & x_2 \\ y_1 & y_2 \end{bmatrix} \begin{bmatrix} \lambda_1 & 0 \\ 0 & \lambda_2 \end{bmatrix} \begin{bmatrix} x_1 & y_1 \\ x_2 & y_2 \end{bmatrix} \begin{bmatrix} x\\ y \end{bmatrix}=1 \label{eq:ellips_eigen} \end{align} と書き換えることができます.次に,式\eqref{eq:ellips}の解を表す $(x,y)$ を \begin{align} (x,\,y) = c_1(x_1,\,y_1)+c_2(x_2,\,y_2) \end{align} 固有ベクトルの線型結合で表します.すると, \begin{align} \begin{bmatrix} c_1 & c_2 \end{bmatrix} \begin{bmatrix} \lambda_1 & 0 \\ 0 & \lambda_2 \end{bmatrix} \begin{bmatrix} c_1\\ c_2 \end{bmatrix}=1 \end{align} となります.幾何学的な意味を探るために,もう少し変形を進めます. \begin{align} \begin{bmatrix} c_1\sqrt{\lambda_1} & c_2\sqrt{\lambda_2} \end{bmatrix} \begin{bmatrix} 1 & 0 \\ 0 & 1 \end{bmatrix} \begin{bmatrix} c_1\sqrt{\lambda_1}\\ c_2\sqrt{\lambda_2} \end{bmatrix}=1 \end{align} これから,座標 $(c_1\sqrt{\lambda_1},\, c_2\sqrt{\lambda_2})$ は半径 1 の円 (図6の青線) を描くことが分かります.また,座標 $(c_1,\, c_2)$ は $c_1$ 方向に $1/\sqrt{\lambda_1}$,$c_2$ 方向に $1/\sqrt{\lambda_2}$ だけ伸ばされた楕円 (図6の緑線) になります.
図6の赤線は図5と同じです.矢印は固有ベクトルに固有値の平方根の逆数を乗じたもの,すなわち $(x_1,\,y_1)/\sqrt{\lambda_1}$ と $(x_2,\,y_2)/\sqrt{\lambda_2}$ です.楕円の長軸と短軸の方向が固有ベクトルの方向で,大きさは固有値の平方根の逆数です.長軸と短軸がこのようになる理由は単純です.$(x,\,y)=c_1(x_1,\,y_1)$ と$(x,\,y)=c_2(x_2,\,y_2)$をそれぞれ,式\eqref{eq:ellips_eigen}に代入して,$c_1$ と $c_2$ を計算すれば確認できます.直交性とベクトルが1に規格化されていることを利用すれば,計算は容易です.
以上の結果から,赤色の面積 $S$ は簡単です. \begin{align} S=\frac{\pi}{\sqrt{\lambda_1\lambda_2}}=\frac{\pi}{\sqrt{\beta\gamma-\alpha^2}}=\frac{\pi}{\sqrt{\det(M)}} \end{align} 平方根の中が正であることは,式\eqref{eq:ellipse_condition}から保証されています.
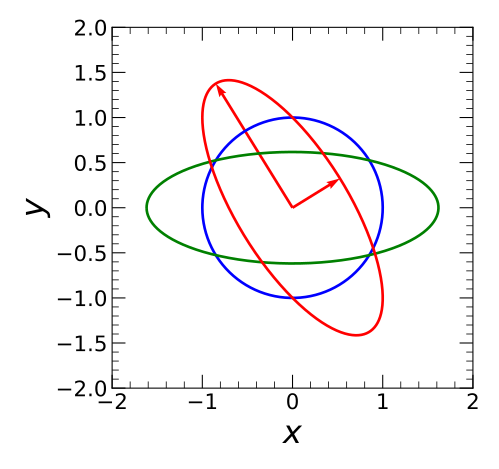
図6: 円と楕円
面積を使った楕円の表現
拘束条件
加速器の世界では, \begin{align} \gamma x^2+2\alpha xy+\beta y^2=\varepsilon \label{eq:ellips_acc} \end{align} で表現されることが多いです.ここで $\varepsilon$ は,楕円の面積を $\pi$ で割った値として使いたい量です.ただし,$(\alpha,\,\beta,\,\gamma,\,\varepsilon)$ の4個を自由に選ぶと,楕円を表すために必要な3個のパラメーターより多くなります.そのため,ひとつの拘束条件が必要になります.通常,加速器の世界では \begin{align} \gamma = \frac{1+\alpha^2}{\beta} \label{eq:ellips_acc_condition} \end{align} とします.こうすることで,式\eqref{eq:ellips_acc}の右辺が面積を$\pi$で割った値になることを示します.
式\eqref{eq:ellips_acc}に対応する式\eqref{eq:ellips_eigen}は, \begin{align} \begin{bmatrix} x & y \end{bmatrix} \begin{bmatrix} x_1 & x_2 \\ y_1 & y_2 \end{bmatrix} \begin{bmatrix} \lambda_1 & 0 \\ 0 & \lambda_2 \end{bmatrix} \begin{bmatrix} x_1 & y_1 \\ x_2 & y_2 \end{bmatrix} \begin{bmatrix} x\\ y \end{bmatrix}=\varepsilon \label{eq:ellips_eigen_eps} \end{align} となります.この場合,固有ベクトル方向の軸の端点は $\pm(x_1,\,y_1)\sqrt{\varepsilon/\lambda_1}$ と $\pm(x_2,\,y_2)\sqrt{\varepsilon/\lambda_2}$ です.したがって,面積 $S$ は \begin{align} \cfrac{S}{\pi}=\frac{\varepsilon}{\sqrt{\lambda_1\lambda_2}}=\frac{\varepsilon}{\sqrt{\beta\gamma-\alpha^2}} \end{align} となります.加速器の世界では,$S/\pi=\varepsilon$ とします.そのための条件は, \begin{align} \beta\gamma-\alpha^2=1 \label{eq:ellips_acc_condition2} \end{align} です.これは式\eqref{eq:ellips_acc_condition}と同じです.
以上で,式\eqref{eq:ellips_acc_condition}の条件を課すと,\eqref{eq:ellips_acc}の右辺は面積を$\pi$で割った値になることを示しました.
固有値と固有ベクトル
式\eqref{eq:ellips_acc_condition2}が成り立つ場合の固有値と固有ベクトルは,以下のとおりです.$\alpha\ne 0$ の場合は, \begin{align} \lambda_1&=\cfrac{\beta+\gamma-\sqrt{(\gamma+\beta)^2-4}}{2} \label{eq:eigenvalue_eps_1}\\ \lambda_2&=\cfrac{\beta+\gamma+\sqrt{(\gamma+\beta)^2-4}}{2} \label{eq:eigenvalue_eps_2} \end{align} \begin{align} \begin{bmatrix} x_1 \\ y_1 \end{bmatrix}= \begin{bmatrix} \cfrac{\gamma-\beta-\sqrt{(\gamma+\beta)^2-4}}{2\alpha} \\ 1 \\ \end{bmatrix} \\ \begin{bmatrix} x_2 \\ y_2 \end{bmatrix}= \begin{bmatrix} \cfrac{\gamma-\beta+\sqrt{(\gamma+\beta)^2-4}}{2\alpha} \\ 1 \\ \end{bmatrix} \label{eq:eigenvectors_eps_2} \end{align} ただし,$\alpha=0$ の場合はこの表示式を使わず,固有ベクトルを $(1,\,0)$ と $(0,\,1)$ に取ります.固有値との対応は,$\lambda_1$ と $\lambda_2$ の順に合わせます.
楕円の重要な座標と傾き
式\eqref{eq:ellips_acc}の重要な座標と傾きを求めます.
長軸と短軸の傾き
前節の結果から,楕円の長軸と短軸の傾き $\diff y/\diff x$ は \begin{align} \ddiffA{y}{x}=\cfrac{2\alpha}{\gamma-\beta-\sqrt{(\gamma+\beta)^2-4}},\quad \cfrac{2\alpha}{\gamma-\beta+\sqrt{(\gamma+\beta)^2-4}} \end{align} となります.$\alpha=0$ のときは軸が $x$ 軸,$y$ 軸に一致します.
最大値/最小値とその傾き
図7の $p_1$,すなわち $y$ の最大値を求めます.そのために,式\eqref{eq:ellips_acc}の両辺を $x$ で微分します.そして,$\diff y/\diff x=0$ とすると \begin{align} \gamma x+\alpha y = 0 \end{align} が得られます.この点と原点を結ぶ直線の傾きは $-\gamma/\alpha$ です.$\alpha=0$ の場合は $x=0$ です.これを $x$ について整理し式\eqref{eq:ellips_acc}に代入すると \begin{align} \max(y)=\sqrt{\gamma\varepsilon} \end{align} となります.途中の式の変形に式\eqref{eq:ellips_acc_condition2}を使います.その時の $x$ の値は $-\alpha\sqrt{\varepsilon/\gamma}$ です.最小値の $y$ は $-\sqrt{\gamma\varepsilon}$ で,その時の $x$ は $\alpha\sqrt{\varepsilon/\gamma}$ です.
次に,$x$ の最小値 (図7の $p_2$) を計算します.先ほどと同様に,式\eqref{eq:ellips_acc}の両辺を $y$ で微分します.そして,$\diff x/\diff y=0$ とすると \begin{align} \alpha x+\beta y = 0 \end{align} が得られます.この点と原点を結ぶ直線の傾きは $-\alpha/\beta$ です.これを $y$ について整理し式\eqref{eq:ellips_acc}に代入すると, \begin{align} \min(x)=-\sqrt{\beta\varepsilon} \end{align} となります.その時の $y$ の値は $\alpha\sqrt{\varepsilon/\beta}$ です.最大値の $x$ は $\sqrt{\beta\varepsilon}$ で,その時の $y$ は $-\alpha\sqrt{\varepsilon/\beta}$ です.
切片の座標
楕円の切片の座標 (図7の $p_4$ など) を求めます.まず,$y$ 軸との切片を求めます.$x=0$ を式\eqref{eq:ellips_acc}に代入すると \begin{align} y=\pm\sqrt{\frac{\varepsilon}{\beta}} \end{align} となります.したがって,$y$ 軸との切片は $(0,\,\pm\sqrt{\varepsilon/\beta})$ です.$y=0$ の場合は, \begin{align} x=\pm\sqrt{\frac{\varepsilon}{\gamma}} \end{align} となります.したがって,$x$ 軸との切片は $(\pm\sqrt{\varepsilon/\gamma},\,0)$ です.図の $p_4$ や $p_5$ では,対応する符号を選びます.
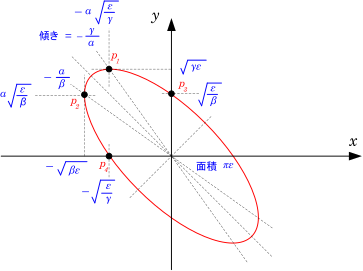
図7: 楕円の重要な座標と傾き
ページ作成情報
参考資料
- G. ストラング著, 線形代数とその応用, 山口昌哉 監訳, 井上昭 訳, 産業図書.
更新履歴
| 2021年07月24日 | ページの新規作成 |
| 2025年09月13日 | ツイスパラメーターの行列が正定値であることを示しました. |
| 2026年06月03日 | 日本語と数式の説明を見直しました. |